eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
Jae Kyeong Choi
, Jae Hee Park
10.5143/JESK.2026.45.5.579 Epub 2026 November 08
Abstract
Objective: This study investigated the effects of cargo-hold height, ramp slope, and task phase on postural stability during parcel-handling tasks using measures based on center of pressure (COP).
Background: The rapid growth of e-commerce has increased parcel-handling demands, exposing delivery workers to physically demanding tasks in confined cargo spaces and on sloped surfaces. These environmental constraints may adversely affect postural stability and increase the risk of balance-related injuries. However, limited quantitative evidence is available regarding the combined effects of cargo-hold height, ramp slope, and task phase on postural sway during delivery operations.
Method: Twelve adults participated in repeated-measures experiments under 15 combinations of cargo-hold height (1,300, 1,600, and 1,800mm) and ramp slope (-20°, -10°, 0°, +10°, and +20°). Participants performed Lift, Hold, and Put tasks while center-of-pressure data were collected using an AMTI force plate. Postural stability was quantified using the natural logarithm of the 95% confidence ellipse area (Ellipse95_ln). A three-way repeated-measures ANOVA (Height × Slope × Phase) with Bonferroni-adjusted post hoc comparisons was performed.
Results: Significant main effects were observed for Height (F=8.94, p=.001), Slope (F=4.24, p=.005), and Phase (F=9.83, p=.001). A significant Height × Phase interaction was also identified (F=6.91, p<.001). Post hoc analyses revealed that the 1,300mm condition produced significantly greater Ellipse95_ln values than the 1,600mm and 1,800mm conditions. In addition, the Put phase generated significantly larger postural sway than the Lift and Hold phases. The largest Ellipse95_ln value was observed during the Put phase under the 1,300mm condition.
Conclusion: Cargo-hold height, ramp slope, and task phase significantly influence postural stability during parcel-handling tasks. In particular, low-height workspaces increased postural sway, while the significant Height × Phase interaction indicated that the effect of task phase varied according to cargo-hold height. These findings suggest that both workplace geometry and task characteristics should be considered when designing ergonomic interventions for delivery operations.
Application: The findings provide quantitative evidence for improving cargo-hold design, reducing balance-related risks in delivery vehicles, and establishing ergonomically optimized parcel-handling procedures.
Keywords
Postural stability Parcel handling Cargo-hold height Ramp slope Task phase
최근 전자상거래의 발달과 코로나19의 영향으로 전반적인 배송 산업이 빠르게 성장하고 있다(Kim et al., 2024). 코로나19 확산으로 인한 가장 큰 변화는 소비 행위가 온라인 주문 형태로 크게 바뀌었고, 이에 따라 운수업과 택배산업은 빠르게 성장하고 있다(Ministry of Land, 2020). 국내 택배산업은 전자상거래의 영향으로 2000년대 이후 물동량 기준 약 30.6배 성장하였고, 2020년부터는 코로나19 확산에 따른 비대면 소비활동 증가가 더해지면서 그 성장세가 더욱 가팔라지고 있다(Park et al., 2021). 국가물류통합정보센터에 따르면, 2024년 총 택배 물량은 59억 6천만개로 조사되었으며, 10년 전인 2014년의 16억 2천만개 대비 3.7배 성장하였다(National Logistics Information Center, n.d.).
택배 물량이 증가함에 따라 운수 및 창고 통신업 근로자도 증가하였고, 그에 따른 산업재해자 수도 증가하였다. 고용노동부가 발표한 2014년도와 2024년도 데이터를 비교하면, 운수업 근로자 수는 10년간 776,341명에서 1,400,399명으로 1.8배 증가하였고, 산업재해자 수는 4,188명에서 16,961명으로 4.0배 증가하였다. 2024년 기준 재해 발생 유형별 재해자 수는 넘어짐이 3,153명(19%), 떨어짐 1,691명(10.0%), 부딪힘 1,219명(7.2%), 업무상질병 963명(5.7%) 순으로 나타났는데 다른 업종보다 넘어짐 사고에 대한 비중이 높게 나타났다(KOSHA, 2015; KOSHA, 2025).
넘어짐 사고는 주로 비탈진 경사면에서 자주 일어난다(Lee, 2001). 택배 물류산업에서의 소비 형태가 인터넷 전자상거래 영향으로 집 앞까지 오는 형태를 소비자가 선호하고 있고 많은 물류업계에서 다음날 집 앞까지 배송을 하는 시스템을 구축하고 있다. 집 앞까지 오는 배송은 소비자한테는 혁신적인 서비스로 부각되고 있으나, 택배 기사들은 좁은 골목과 경사면에서 배송 서비스를 해야 하고, 상차, 하차를 할 수 있는 공간 확보에 어려움을 겪고 있다. 한국부동산원에 따르면 수도권 아파트와 인근 지역의 경사 평균을 조사한 결과, 아파트 단지 내 평균은 18.4°, 아파트 단지 인근 경사면의 평균은 19.0° 정도로 나타났다(Korea Real Estate Board, 2025).
아파트 단지에는 지하주차장이 없는 오래된 아파트와 지하주차장이 있지만 저상 배송 차량만 들어갈 수 있는 아파트가 다수 존재한다. 지하주차장이 없고 경사면에 주차하는 경우, 택배 기사는 방향에 따라 상향 혹은 하향 경사면에서 경사각에 따라 불균형 자세로 작업을 해야 한다. 기존 연구에서 불균형 하지 자세는 정상 조건에 비해 주관적 불편도가 더 큰 것으로 나타났으며(Kim and Yun, 2009), 하체 불균형 자세는 작업자의 최대 발휘 근력과 근육 활동에 많은 영향을 미친다(Kim, 2013). 또한 택배 기사들은 한 아파트만 배송하는 것이 아닌 여러 아파트 단지에 배송하기 때문에, 아파트와 골목을 자유롭게 다닐 수 있는 주로 적재함 높이가 낮은 저상 배송 차량을 이용하여 배송하고 있다.
택배업체는 포장당 가로, 세로, 높이의 합이 160cm를 넘지 않도록 하고, 최대 30kg까지만 취급하고 있다. 그러나 이는 NIOSH 들기 공식의 하중 상수(Load Constant, LC)인 23kg을 초과하는 중량이다. 실제 권장무게한계(Recommended Weight Limit, RWL)는 작업 자세, 취급 빈도 등에 더 낮아질 수 있으므로 근골격계질환 위험을 고려할 필요가 있다(Waters et al., 1994). 또한 배송 차량의 적재함 높이에 따른 물자 취급 시의 근골격계부담 연구에서, L5/S1 추간판에 대한 압축력을 3DSSPP로 도출한 결과 천장 높이가 낮은 저상 배송 차량에서 요추에 대한 압축력이 가장 높게 나타났다(Choi and Park, 2023).
경사면에서의 들기 작업은 기존 선행연구에서 상향 경사면에서 여러 가지 중량물 들기 작업을 실험 평가하였는데, 경사면 각도가 근육의 부담에 영향을 미치는 것으로 나타났다. 특히 상향 20°에서 가장 큰 영향이 있는 것으로 나타났다(Seo et al., 1999a). 또한 다른 연구에서는 상향 15°에서 자세 동요가 급격하게 증가한다고 하였다(Seo et al., 1999b). 상향 20°에서는 무게 중심이 전후로 크게 흔들리면서 넘어질 위험이 커진다는 연구도 있었다(Seo and Kim, 2000).
그러나 앞서 살펴본 기존 연구에서는 경사각에서의 자세 동요를 다루고 있으나, 작업 자세의 변화를 가져오는 작업 장소의 높이에 대해서는 고려하지 않았다. 또한 경사각에서는 상향 각도만 고려하고 있고 그 반대인 하향 각도에 대한 연구도 없었다. 현장에서의 택배 취급 작업자의 물자 취급 작업을 분석하기 위해서는 작업 장소의 높이와 경사면의 각도가 동시에 고려되어야 할 것이다.
이에 본 연구는 천장 높이가 다른 공간에서 상향과 하향의 다양한 경사각 조건 하에서 들기(Lift), 버티기(Hold), 내리기(Put) 작업을 수행하는 동안 힘판(force plate)을 이용하여 자세 동요를 측정하여, 작업장 높이(Height), 바닥의 경사각(Slope), 작업 단계(Phase)가 자세 안정성에 미치는 영향을 정량적으로 분석하고자 하였다.
2.1 Experimental design
본 연구는 배송 차량 내 물자 취급 작업에서 작업장 높이, 바닥 경사각 및 작업 단계가 자세 안정성에 미치는 영향을 평가하기 위한 피험자 내 반복측정 실험으로 설계하였다. 독립변수는 작업장 높이(Height), 바닥 경사각(Slope) 및 작업 단계(Phase)로 설정하였다. 작업장 높이는 1,300, 1,600 및 1,800mm의 3수준, 바닥 경사각은 -20°, -10°, 0°, +10° 및 +20°의 5수준, 작업 단계는 Lift, Hold 및 Put의 3수준으로 구성하였다. 각 실험참여자는 작업장 높이, 바닥 경사각 및 작업 단계의 총 45개 조합 조건을 모두 수행하였으며, 이를 통해 각 요인의 주효과와 요인 간 교호작용을 평가하였다.
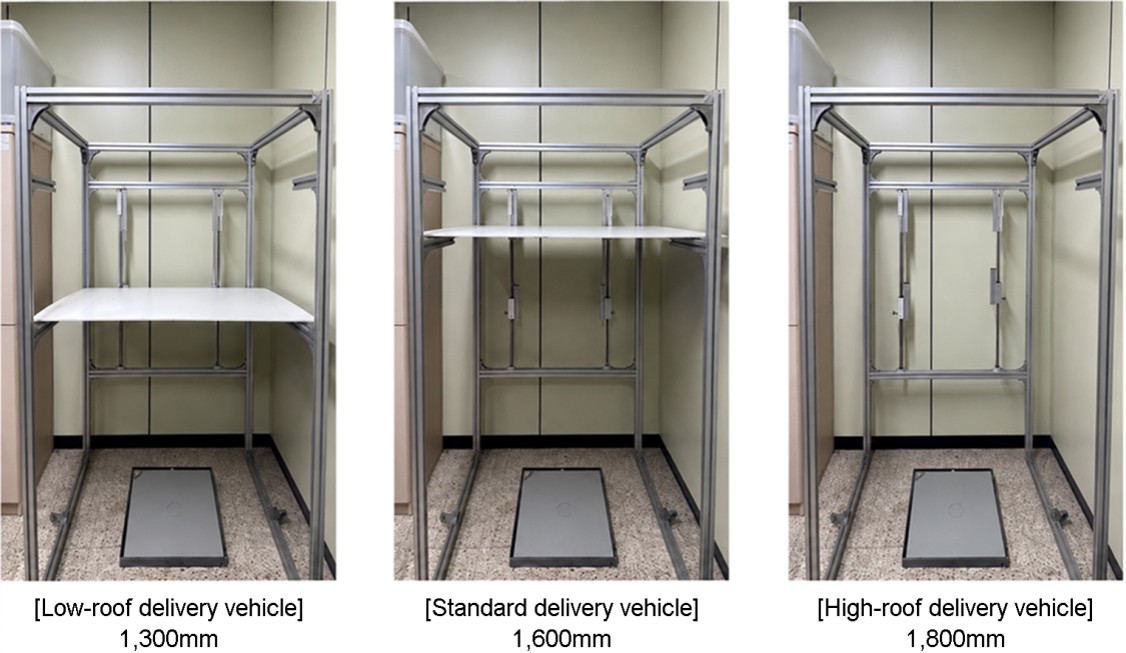
작업장 높이 수준은 H사의 내장 탑차 적재함 제원을 참고하여 설정하였다. 해당 차량의 적재함 높이는 1,270~1,800mm 범위로 분포하며, 대표적인 저상 내장 탑차 1,270mm, 일반 내장 탑차 1,580mm 및 하이 내장 탑차 1,800mm를 고려하였다(Table 1). 실험에서는 실제 차량 제원을 기초로 하되, 실험 프레임의 제작과 조건 통제를 위해 작업장 높이를 각각 1,300, 1,600 및 1,800mm로 조정하여 적용하였다.
|
Delivery vehicle category |
Length (mm) |
Width (mm) |
Height (mm) |
|
Low-roof delivery vehicle |
2,830 |
1,670 |
1,270 |
|
Standard delivery vehicle |
2,830 |
1,670 |
1,580 |
|
High-roof delivery vehicle |
2,830 |
1,670 |
1,800 |
2.2 Participants
실험참여자는 과거에 신경계와 근골격계에 질환이나 외상 병력이 없는 H대학 학생 12명을 선발하였으며 남성 11명, 여성 1명으로 구성되었다. 실험참여자들의 신체적 특성은 Table 2와 같았다.
|
Category |
Age (years) |
Height (cm) |
Weight (kg) |
|
Average |
23.25 |
172.38 |
66.67 |
|
SD |
1.96 |
7.43 |
7.74 |
모든 실험참여자는 실험 참여 전 연구의 목적과 절차에 대한 설명을 듣고 자발적 실험 참여 동의서를 작성한 후 실험에 참여하였다. 참가자는 실험 중 언제든지 참여를 중단할 수 있으며, 수집된 자료는 연구 목적 이외의 용도로 사용되지 않음을 안내받았다.
2.3 Apparatus and experimental setup
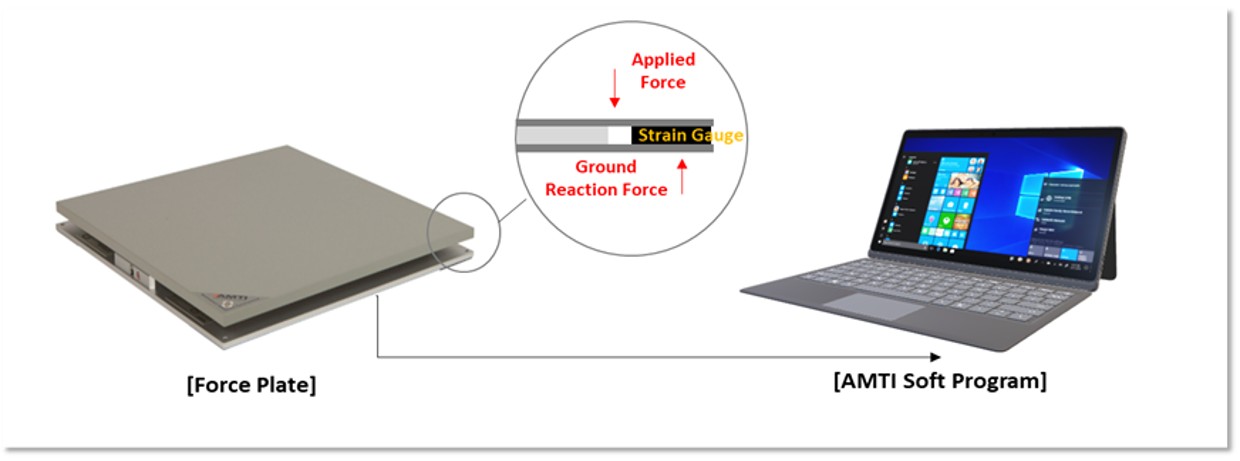
택배상자 들기 작업에서의 자세 동요를 측정하기 위해 힘판을 사용하였다. 힘판은 AMTI (USA) 사의 AccuGait-Optimized (ACG-O)를 이용하여 측정하였다. 힘판의 측정 샘플링은 1,000Hz 수준으로 이루어졌다. 힘판에 실험참여자가 서게 되면, 가해진 힘(applied force)에 대한 반작용으로 지면반력(ground reaction force)이 발생되고 힘판은 실험참여자가 가하는 힘과 모멘트를 측정하여 Fx, Fy, Fz, Mx, My, Mz 값을 측정한다. 좌표계는 X: 우(+)/좌(-), Y: 전(+)/후(-)로 설정하였고, 측정 전 제로화로 오프셋을 제거하였다(Figure 1).
실험 공간 구현을 위해 차량 적재함 높이를 조절할 수 있는 프레임을 제작하였으며(Figure 2), 힘판을 상 · 하향 각도(-20°, -10°, 0°, +10°, +20°)에 맞추어 고정할 프레임을 3개 제작해 사용하였다. 박스는 10kg(우체국 4호; 410×310×280mm) 표준 박스에 10kg의 물체를 채워 실험에 사용하였다(Figure 3).
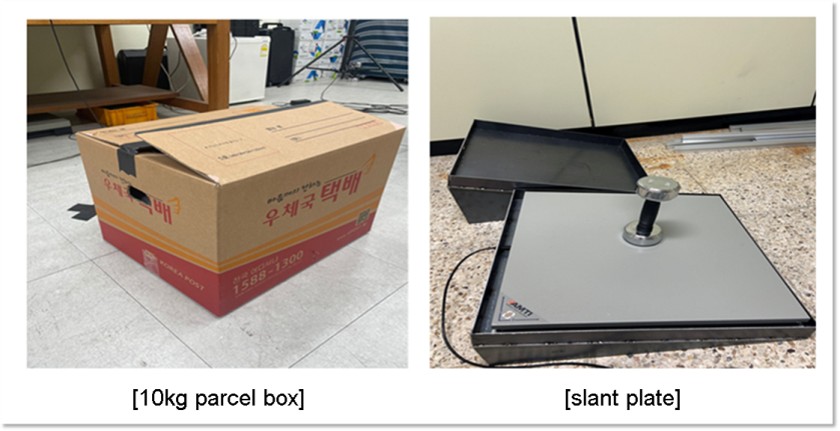
자세 통제를 위해 양발의 중심선이 힘판 앞쪽 끝에서 20cm 뒤에 위치하도록 힘판 표면에 발 위치를 표시하였다. 좌우 발 간격은 25~30cm로 유지하고 발의 방향은 전방 0°로 통제하였으며, 모든 실험 조건에서 동일한 발 위치를 적용하였다. Lift 단계 시작 시 박스는 힘판 위가 아닌 힘판 전방의 바닥면에 배치하였다. 경사조건에 따라 힘판의 위치와 방향이 달라질 수 있으므로, 각 경사조건에서 실험참여자의 발끝과 박스 사이의 초기 거리가 20cm로 유지되도록 박스의 바닥 위치를 조정하였다. 이 위치를 각 경사조건에서의 Lift 단계 초기 박스 위치로 설정하였으며, Put 단계에서는 박스를 해당 조건의 Lift 단계 시작 시와 동일한 바닥 위치에 다시 내려놓도록 하였다. 모든 실험참여자는 신발을 벗은 상태로 실험에 참여하였다.
2.4 Tasks and operational definition of phases
본 실험은 배송 차량 적재함 내부에서 택배 물품을 취급하는 작업동작을 모사하였다. 작업동작은 Lift, Hold, Put의 3개 단계(Phase)로 구분하였다. Lift 단계는 적재함 바닥에 놓인 물품을 들어 올리는 과정, Hold 단계는 물품을 파지한 상태로 유지하는 과정, Put 단계는 물품을 최종 위치에 내려놓는 과정을 의미한다.
각 단계는 타임 벨(time bell)을 이용하여 일정한 순서와 시간에 따라 수행되도록 통제하였다. Lift 단계는 첫 번째 타임 벨 이후 바닥에 놓인 박스를 들어 올려 가슴 높이까지 이동시키는 과정으로 정의하였다. Hold 단계는 두 번째 타임 벨 이후 박스를 파지한 상태로 정적 자세를 유지하는 과정으로 정의하였으며, 약 5~10초 동안 자세를 유지하도록 하였다. Put 단계는 3차 타임 벨 이후 박스를 내리기 시작하여, 해당 경사조건에서 Lift 단계 시작 시 박스가 배치되어 있던 힘판 전방 바닥의 동일한 위치에 다시 내려놓아 안착시킬 때까지의 과정으로 정의하였다.
실험참여자의 수행 속도 차이를 최소화하기 위하여 작업 속도와 자세에 대한 가이드라인을 제공하였으며, 팔꿈치 굴곡은 90±10°, 몸통 전굴은 20° 이하가 되도록 안내하였다. 또한 실험 조건의 제시 순서는 라틴스퀘어 기반 균형화 방법을 적용하여 순서효과를 통제하였고, 각 실험 조건 사이에는 1분간의 휴식시간을 제공하여 피로 누적을 최소화하였다.
2.5 Outcome variables (DV)
모든 측정자료는 압력중심(Center of Pressure, COP) 기반 변수로 산출하였으며, 본 연구에서는 자연로그로 변환한 95% 신뢰타원 면적(natural log-transformed 95% confidence ellipse area, Ellipse95_ln)을 자세 안정성 평가 지표로 사용하였다. Ellipse95는 COP 궤적의 분산-공분산 행렬과 고유값을 이용하여 산출되는 대표적인 자세 안정성 지표로, COP 이동 분포의 약 95%를 포함하는 타원 면적을 의미한다(Prieto et al., 1996; Schubert and Kirchner, 2014).
Ellipse95 값이 증가할수록 COP 이동 면적이 증가하며, 이는 자세 동요의 증가와 자세 안정성의 감소를 의미한다(Prieto et al., 1996). 따라서 Ellipse95_ln 값이 클수록 자세 안정성이 낮고 균형 유지 부담이 증가한 것으로 해석하였다. 본 연구에서는 분산 안정화와 정규성 향상을 위해 Ellipse95에 자연로그 변환을 적용한 Ellipse95_ln을 최종 분석변수로 사용하여 Height, Slope 및 Phase가 자세 안정성에 미치는 영향을 분석하였다.
2.6 Statistical analysis
통계분석은 작업장 높이(Height: 1,300, 1,600 및 1,800mm), 바닥 경사각(Slope: -20°, -10°, 0°, +10° 및 +20°), 작업 단계(Phase: Lift, Hold 및 Put)를 개체 내 요인으로 하는 3요인 반복측정 분산분석(three-way repeated-measures analysis of variance)을 이용하여 수행하였다. 종속변수는 Ellipse95_ln으로 설정하였으며, 각 요인의 주효과와 2요인 및 3요인 교호작용을 검정하였다. 반복측정 분산분석에 앞서 Mauchly의 구형성 검정을 실시하였으며, 구형성 가정이 충족되지 않은 경우 Greenhouse-Geisser 보정 결과를 적용하였다.
유의한 주효과에 대한 수준 간 비교에는 Bonferroni 보정 대응비교를 적용하였다. Height × Phase 교호작용이 유의한 경우, 연구 목적과 핵심 결과를 고려하여 각 Height 수준에서 Phase의 단순주효과를 분석하였다. 단순주효과가 유의한 경우 Phase 수준 간 대응비교에 Bonferroni 보정을 적용하였다. 모든 통계검정의 유의수준은 α=.05로 설정하였다.
분석은 실험참여자 내 반복측정 ANOVA로 수행되었다. 실험참여자별 시간 길이 차를 Rate 지표로 영향을 최소화했으며, Ellipse95는 구간 길이에 의해 단조 증가할 수 있으므로, 본 연구에서는 Phase 정의를 통해 구간 길이가 실질적으로 일정한 자료만 활용하였으며, 분산 안정화를 위해 Ellipse95_ln을 사용하였다.
3.1 Descriptive statistics
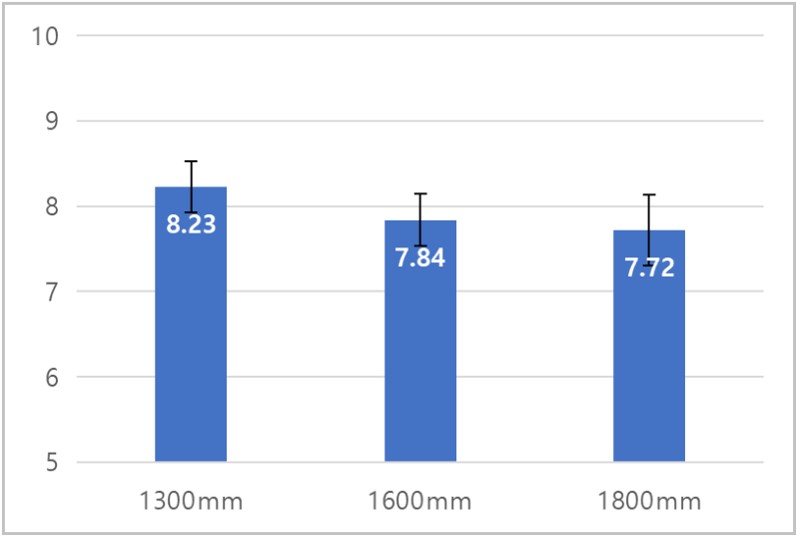
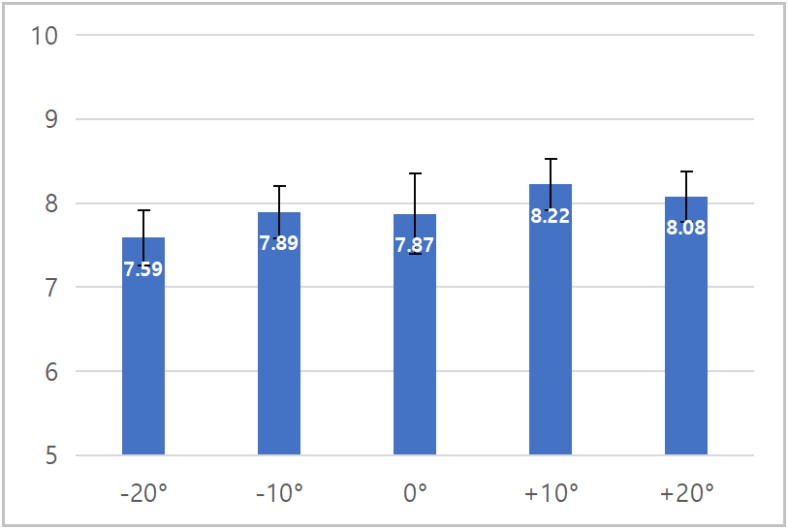
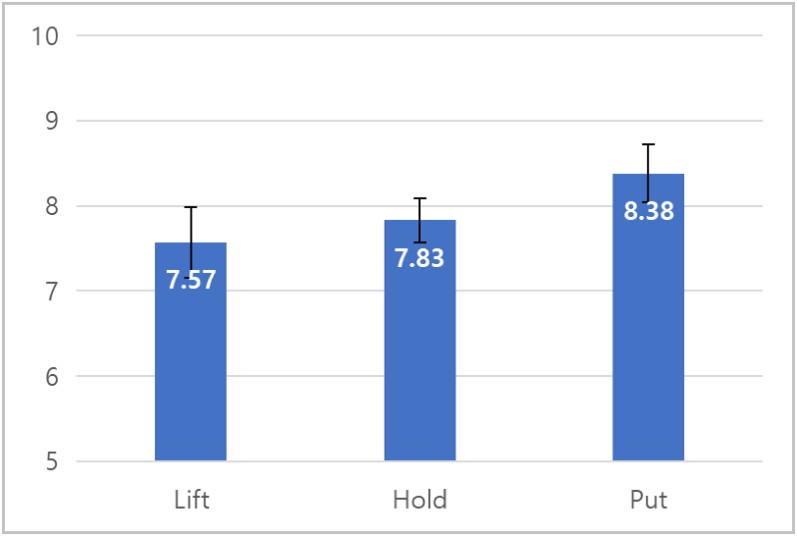
기술통계는 평균과 표준편차(mean ± SD)로 제시하였다. Figure의 오차막대는 각 조건의 표준편차를 실험참여자 수의 제곱근으로 나누어 산출한 표준오차(SE=SD/√n, n=12)로 제시하였다.
Height 조건별 평균 Ellipse95_ln은 1,300mm에서 8.23±1.05, 1,600mm에서 7.84±1.09, 1,800mm에서 7.72±1.46으로 나타났다. 가장 낮은 작업장 높이인 1,300mm 조건에서 가장 큰 자세 동요가 관찰되었으며, 작업장 높이가 증가할수록 Ellipse95_ln 값이 감소하는 경향을 나타냈다(Figure 4).
Slope 조건별 평균 Ellipse95_ln은 -20°에서 7.59±1.16, -10°에서 7.89±1.06, 0°에서 7.87±1.67, +10°에서 8.22±1.05, +20°에서 8.08±1.03으로 나타났다. 전체 경사각 중 +10°에서 가장 높은 평균값이 관찰되었으며, -20° 조건에서 가장 낮은 평균값을 나타냈다(Figure 5).
Phase 조건별 평균 Ellipse95_ln은 Lift 단계에서 7.57±1.44, Hold 단계에서 7.83±0.89, Put 단계에서 8.38±1.17로 나타났다. Put 단계에서 가장 큰 자세 동요가 발생하였으며, Lift 단계에서 가장 작은 값이 관찰되었다(Figure 6).
3.2 Mauchly's test of sphericity
반복측정 분산분석(repeated measures ANOVA)을 실시하기에 앞서 Mauchly의 구형성 검정을 수행하였다. 구형성(sphericity)은 반복측정 자료에서 각 조건 간 분산과 공분산이 동일하다는 가정을 의미하며, 이 가정이 충족되지 않을 경우 F 통계량의 왜곡이 발생할 수 있다. 따라서 반복측정 분산분석 결과의 타당성을 확보하기 위하여 적재함 높이(Height), 경사도(Slope), 작업 단계(Phase) 및 각 상호작용 효과에 대한 구형성 검정을 실시하였다(Table 3).
|
Effect |
Mauchly's W |
χ2 |
df |
p |
|
Height |
.716 |
3.344 |
2 |
.188 |
|
Slope |
.442 |
7.694 |
9 |
.572 |
|
Phase |
.896 |
1.093 |
2 |
.579 |
|
Height × Slope |
.002 |
51.278 |
35 |
.063 |
|
Height × Phase |
.338 |
10.202 |
9 |
.342 |
|
Slope × Phase |
.005 |
43.738 |
35 |
.212 |
구형성 검정 결과, Height (W=.716, p=.188), Slope (W=.442, p=.572), Phase (W=.896, p=.579) 모두 유의수준 .05를 초과하여 구형성 가정을 충족하는 것으로 나타났다. 또한 Height × Slope (W=.002, p=.063), Height × Phase (W=.338, p=.342), Slope × Phase (W=.005, p=.212) 역시 모두 유의수준 .05를 초과하여 구형성 위반이 확인되지 않았다.
3.3 Three-way repeated-measures ANOVA results
Height, Slope 및 Phase가 자세 안정성에 미치는 영향을 평가하기 위하여 3요인 반복측정 분산분석(Repeated-Measures ANOVA)을 수행하였다(Table 4). 분석 결과 Height의 주효과가 유의하게 나타났다(F(2,22)=8.94, p=.001). 이는 작업장 높이가 작업자의 자세 안정성에 유의한 영향을 미치는 것을 의미한다. 또한 Slope의 주효과도 유의하게 나타났다(F(4,44)=4.24, p=.005). 경사각에 따라 자세 동요 면적이 달라지는 것으로 나타났다. Phase 역시 유의한 주효과를 나타냈으며(F(2,22)=9.83, p=.001), 작업 단계에 따라 자세 안정성 수준이 달라지는 것으로 확인되었다.
|
Effect |
F |
df |
p |
|
Height |
8.94 |
2, 22 |
.001 |
|
Slope |
4.24 |
4, 44 |
.005 |
|
Phase |
9.83 |
2, 22 |
.001 |
|
Height × Slope |
1.00 |
8, 88 |
.443 |
|
Height × Phase |
6.91 |
4, 44 |
< .001 |
|
Slope × Phase |
1.13 |
8, 88 |
.350 |
|
Height × Slope ×
Phase |
0.76 |
16, 176 |
.726 |
교호작용 분석 결과 Height × Phase 교호작용이 유의하게 나타났다(F(4,44)=6.91, p<.001). 이는 작업높이가 자세 안정성에 미치는 영향이 작업 단계에 따라 달라질 수 있음을 의미한다. 반면 Height × Slope (F(8,88)=1.00, p=.443), Slope × Phase (F(8,88)=1.13, p=.350), Height × Slope × Phase (F(16,176)=0.76, p=.726) 교호작용은 모두 유의하지 않은 것으로 나타났다.
따라서 작업장 높이, 경사 및 작업 단계의 주효과가 모두 유의하였으며, 작업장 높이와 작업 단계 사이에는 유의한 교호작용이 나타났다.
3.4 Post hoc comparisons
유의한 주효과에 대하여 Bonferroni 사후검정을 수행한 결과, Height 요인에서는 1,300mm 조건이 1,600mm 조건(p=.003) 및 1,800mm 조건(p=.007)보다 유의하게 큰 Ellipse95_ln 값을 나타냈다. 반면 1,600mm와 1,800mm 사이에는 유의한 차이가 나타나지 않았다(p=1.000) (Table 5). Slope 요인에서는 -20° 조건과 +10° 조건 사이에서만 유의한 차이가 확인되었다(p=.044). 그 외 모든 경사조건 간 비교에서는 통계적으로 유의한 차이가 나타나지 않았다(Table 6). Phase 요인에서는 Put 단계가 Lift 단계(p=.007) 및 Hold 단계(p=.014)보다 유의하게 큰 Ellipse95_ln 값을 나타냈다. 그러나 Lift 단계와 Hold 단계 간 차이는 유의하지 않은 것으로 나타났다(p=.601) (Table 7).
|
Comparison |
Adjusted p-value |
|
1,300mm vs. 1,600mm |
0.003 |
|
1,300mm vs. 1,800mm |
0.007 |
|
1,600mm vs. 1,800mm |
1.000 |
|
Comparison |
Adjusted p-value |
|
-20° vs. +10° |
0.044 |
|
Other comparisons |
n.s. |
|
Comparison |
Adjusted p-value |
|
Lift vs. Hold |
0.601 |
|
Lift vs. Put |
0.007 |
|
Hold vs. Put |
0.014 |
이러한 결과는 낮은 작업장 높이(1,300mm)가 다른 높이 조건보다 상대적으로 큰 자세 동요를 유발하며, 작업 단계 중에서는 Put 단계가 가장 큰 자세 불안정성을 유발함을 의미한다. 또한 경사각의 경우 특정 경사 수준에서만 유의한 차이가 나타나 경사의 영향이 Height나 Phase에 비해 상대적으로 제한적으로 작용하는 것으로 판단된다.
3.5 Height × Phase interaction effect
반복측정 분산분석 결과 Height × Phase 교호작용이 유의하게 나타남에 따라, F(4,44)=6.91, p<.001, 작업장 높이와 작업 단계 조합별 Ellipse95_ln의 기술통계를 확인하였다(Table 8).
|
Condition |
Phases |
|||
|
Lift |
Hold |
Put |
||
|
Height |
1,300mm |
8.14±0.93 |
7.72±0.93 |
8.83±0.99 |
|
1,600mm |
7.48±1.28 |
7.82±0.79 |
8.21±1.02 |
|
|
1,800mm |
7.10±1.79 |
7.97±0.93 |
8.10±1.34 |
|
기술통계상 모든 Height 조건에서 Put 단계의 평균 Ellipse95_ln 값이 가장 높았으며, 전체 Height × Phase 조합 중 1,300mm 조건의 Put 단계에서 가장 높은 평균값인 8.83±0.99가 관찰되었다. Lift 단계에서는 작업장 높이가 증가할수록 평균 Ellipse95_ln 값이 감소하는 경향을 보였으며, 1,800mm 조건에서 가장 낮은 평균값인 7.10±1.79가 관찰되었다. Hold 단계에서는 작업장 높이에 따른 평균값의 변화가 상대적으로 작게 나타났다. 그러나 이러한 결과는 조합별 기술통계에 해당하므로, Height 수준에 따른 Phase 차이의 통계적 유의성은 단순주효과분석 결과를 바탕으로 해석하였다(Figure 7).
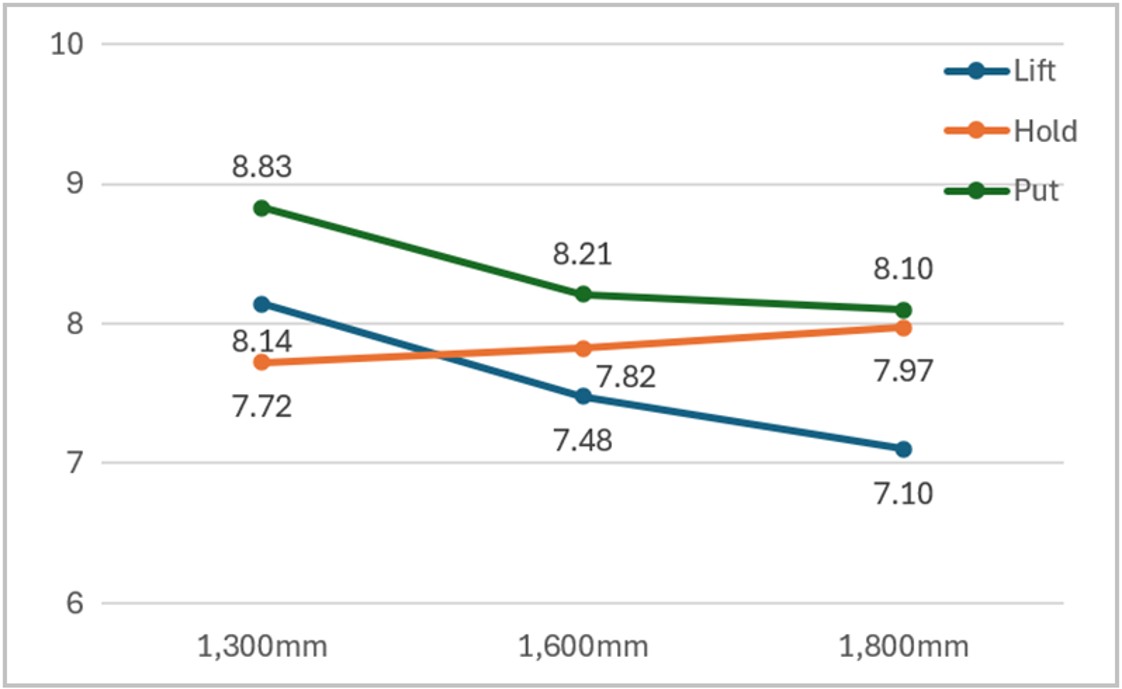
Height × Phase 교호작용은 작업 단계에 따른 자세 동요의 양상이 작업장 높이에 따라 서로 다르게 나타났음을 의미한다. 기술통계상 1,300mm 조건의 Put 단계에서 전체 Height × Phase 조합 중 가장 높은 평균 Ellipse95_ln 값이 관찰되었으나, 조합 간 차이에 대한 구체적인 해석을 위해서는 단순주효과분석 결과를 함께 고려할 필요가 있다. 이에 따라 각 Height 수준에서 Phase의 단순주효과를 추가로 분석하였다.
3.6 Simple effects analysis for the height × phase interaction
Height × Phase 교호작용의 양상을 구체적으로 확인하기 위해 연구 목적과 핵심 결과를 고려하여 각 Height 수준에서 Phase의 단순주효과를 분석하였다(Table 9). 분석 결과, Phase의 단순주효과는 1,300mm 조건에서 F(2,22)=10.12, p=.001, partial η2=.479, 1,600mm 조건에서 F(2,22)=6.55, p=.006, partial η2=.373, 1,800mm 조건에서 F(2,22)=8.61, p=.002, partial η2=.439로 나타나 모든 Height 수준에서 통계적으로 유의하였다.
|
Simple effect |
F (df) |
p |
Partial η2 |
|
Phase at 1,300mm |
10.12 (2,22) |
.001 |
.479 |
|
Phase at 1,600mm |
6.55 (2,22) |
.006 |
.373 |
|
Phase at 1,800mm |
8.61 (2,22) |
.002 |
.439 |
Bonferroni 보정 대응비교 결과, 1,300mm 조건에서는 Put 단계가 Hold 단계보다 유의하게 높은 Ellipse95_ln 값을 나타냈다(p=.003). 반면 Lift 단계와 Hold 단계의 차이(p=.389) 및 Lift 단계와 Put 단계의 차이(p=.052)는 통계적으로 유의하지 않았다. 1,600mm 조건에서는 Put 단계가 Lift 단계보다 유의하게 높은 값을 나타냈으나(p=.012), Lift 단계와 Hold 단계의 차이(p=.559) 및 Hold 단계와 Put 단계의 차이(p=.092)는 유의하지 않았다. 1,800mm 조건에서는 Hold 단계와 Put 단계가 각각 Lift 단계보다 유의하게 높은 값을 나타냈으며(p=.035 및 p=.010), Hold 단계와 Put 단계의 차이는 유의하지 않았다(p=1.000) (Table 10).
|
Condition |
Significant comparison |
p |
|
1,300mm |
Put > Hold |
.003 |
|
1,600mm |
Put > Lift |
.012 |
|
1,800mm |
Hold > Lift |
.035 |
|
1,800mm |
Put > Lift |
.010 |
기술통계상 전체 Height × Phase 조합 중 1,300mm 조건의 Put 단계에서 가장 높은 평균 Ellipse95_ln 값이 관찰되었다. 그러나 1,300mm 조건에서 Put 단계와 Lift 단계의 차이는 Bonferroni 보정 후 통계적으로 유의하지 않았으므로, 1,300mm 조건의 Put 단계가 다른 모든 조건보다 통계적으로 유의하게 높았다고 해석하지 않았다. 이러한 결과는 작업 단계가 자세 동요에 미치는 영향의 양상이 작업장 높이에 따라 달라짐을 보여준다.
본 연구는 배송 차량 내 물자 취급 작업 시 작업장 높이(Height), 경사각(Slope) 및 작업 단계(Phase)가 자세 안정성에 미치는 영향을 평가하기 위하여 압력중심(Center of Pressure, COP) 기반 Ellipse95_ln 지표를 활용하였다. 분석 결과 Height, Slope 및 Phase의 주효과가 모두 유의하게 나타났으며, Height × Phase 교호작용 또한 유의한 것으로 확인되었다. 반면 Height × Slope, Slope × Phase 및 Height × Slope × Phase 교호작용은 유의하지 않았다. 이러한 결과는 작업장 높이, 경사각 및 작업 단계가 자세 안정성에 유의한 영향을 미치며, 특히 작업장 높이가 자세 안정성에 미치는 영향은 작업 단계에 따라 달라짐을 의미한다.
본 연구에서 작업높이는 전반적으로 자세 동요 감소와 관련해 뚜렷한 단조적 감소 경향(monotonic decreasing trend)을 나타냈다. Height 조건별 비교 결과 1,300mm 조건에서 가장 높은 Ellipse95_ln 값이 관찰되었으며, 작업장 높이가 증가할수록 자세 동요 면적은 감소하는 경향을 나타냈다. 이는 낮은 작업공간이 작업자의 몸통 굴곡과 자세조절 빈도를 증가시키고, 결과적으로 자세 안정성을 감소시킬 수 있음을 의미한다. 특히 천장 높이가 제한된 환경에서는 작업자의 시야 확보와 하중 이동을 위한 추가적인 자세 보상이 발생할 수 있으며, 이러한 보상 동작이 COP 동요 면적을 증가시킨 것으로 판단된다.
Slope 요인 또한 유의한 영향을 나타냈다. 특히 +10° 조건에서 가장 높은 Ellipse95_ln 값이 관찰되었으며, -20° 조건에서는 가장 낮은 값이 나타났다. 이는 경사면이 작업자의 무게 중심 이동과 하지 근육의 균형유지 전략에 영향을 미치기 때문으로 해석된다. 경사면 작업은 평지에 비해 추가적인 자세 조절을 요구하기 때문에 COP 동요 면적이 증가할 가능성이 있다. 다만 Bonferroni 사후검정 결과 대부분의 경사각 간 차이는 유의하지 않았으며, -20°와 +10° 조건 사이에서만 유의한 차이가 나타났다. 따라서 경사각은 자세 안정성에 영향을 미치지만 작업장 높이나 작업 단계에 비해 상대적으로 영향력이 제한적일 수 있다.
한편 본 연구의 Slope 결과는 선행연구와 부분적으로 상반되는 양상을 나타냈다. Seo et al. (1999a)과 Seo and Kim (2000)은 상향 20° 조건에서 근육 부담과 자세 동요가 가장 크게 나타난다고 보고하였으나, 본 연구에서는 오히려 +10° 조건에서 Ellipse95_ln 값이 가장 높았고 +20° 조건은 이보다 낮은 값을 나타내는 비단조적(non-monotonic) 패턴이 관찰되었다. 이러한 차이는 몇 가지 요인에서 기인할 수 있다.
첫째, 선행연구들에서는 정적인 들기 동작에 대한 근전도와 근피로 지표를 중심으로 분석한 반면, 본 연구는 좁은 적재함 공간 내에서 수행되는 Lift-Hold-Put 전 과정의 압력중심 이동을 측정하여 과제 성격과 종속변수가 상이한 점을 들 수 있다. 둘째, 경사가 극단적으로 커지는 ±20° 조건에서는 작업자가 낙상 위험을 스스로 인지하여 속도를 늦추고 지지 기저면을 넓히는 등 보수적인 자세 전략을 취함으로써 오히려 자세 동요가 억제되었을 가능성이 있다. 반면 ±10°와 같은 중간 수준의 경사에서는 위험 인지가 상대적으로 낮아 충분한 보상적 자세 조절이 이루어지지 않으면서 자세 동요가 커졌을 수 있다. 따라서 경사도와 자세 불안정성의 관계는 단순하게 선형적이지 않을 가능성이 있으며, 향후 연구에서는 경사각별 주관적 위험 지각이나 자세 전략의 변화를 함께 측정하여 이러한 비단조적 패턴의 기전을 규명할 필요가 있다.
작업 단계의 영향 또한 유의하게 나타났다. Lift, Hold, Put 단계 중 Put 단계에서 가장 큰 Ellipse95_ln 값이 관찰되었으며, Lift 단계에서 가장 낮은 값이 나타났다. 이는 하중을 최종 위치에 내려놓는 과정에서 균형 유지와 자세 재조정이 반복적으로 요구되었기 때문으로 판단된다. 특히 Put 단계에서는 하중을 내려놓는 순간, 중심 이동이 크게 발생하며 이에 따라 자세 안정성이 감소하는 것으로 해석될 수 있다. 이러한 결과는 작업의 난이도가 단순히 하중 중량이나 작업환경에 의해 결정되는 것이 아니라 작업동작의 특성에 의해서도 영향을 받을 수 있음을 보여준다.
본 연구의 주요 결과 중 하나는 Height × Phase 교호작용이 유의하게 나타난 점이다. 각 Height 수준에서 Phase의 단순주효과를 분석한 결과, 모든 Height 조건에서 Phase의 효과가 유의하였으나 단계 간 차이의 양상은 Height에 따라 서로 다르게 나타났다. 1,300mm 조건에서는 Put 단계가 Hold 단계보다 유의하게 높은 Ellipse95_ln 값을 나타냈으며, 1,600mm 조건에서는 Put 단계가 Lift 단계보다 유의하게 높았다. 1,800mm 조건에서는 Hold 단계와 Put 단계가 각각 Lift 단계보다 유의하게 높은 값을 나타냈다. 기술통계상 전체 Height × Phase 조합 중 1,300mm 조건의 Put 단계에서 가장 높은 평균값이 관찰되었으나, 해당 조건에서 Put 단계와 Lift 단계의 차이는 Bonferroni 보정 후 통계적으로 유의하지 않았다. 따라서 본 결과는 작업 단계가 자세 동요에 미치는 영향의 양상이 작업장 높이에 따라 달라진다는 것으로 해석하는 것이 적절하다.
또한 본 연구에서 작업 단계는 실제 배송 작업의 흐름을 반영하기 위하여 Lift, Hold, Put의 고정된 순서로 수행되었다. 따라서 Put 단계에서 관찰된 자세 불안정성 증가가 하중을 내려놓는 동작 자체의 생체역학적 특성에 의해 발생한 것인지, 혹은 선행 Lift 및 Hold 단계에서 누적된 피로의 영향이 일부 반영된 결과인지를 본 연구 설계만으로는 완전히 구분하기 어렵다. 따라서 본 연구 결과는 이러한 가능성을 고려하여 해석할 필요가 있으며, 향후 연구에서는 작업 단계를 독립적으로 수행하거나 피로도 평가를 병행하여 해당 효과를 보다 명확히 규명할 필요가 있다.
본 연구는 배송 차량 내 화물 취급 작업 시 작업높이, 경사 및 작업 단계가 자세 안정성에 미치는 영향을 평가하였다. 분석 결과 Height, Slope 및 Phase의 주효과가 모두 유의하게 나타났으며, Height × Phase 교호작용 또한 유의한 것으로 확인되었다.
특히 1,300mm 조건에서 가장 큰 자세 동요가 관찰되었으며, 작업 단계 중에서는 Put 단계가 가장 큰 Ellipse95_ln 값을 나타냈다. 또한 Height × Phase 교호작용에 대한 단순주효과분석 결과, 작업 단계가 자세 동요에 미치는 영향의 양상은 작업장 높이에 따라 다르게 나타났다. 기술통계상 1,300mm 조건의 Put 단계에서 전체 Height × Phase 조합 중 가장 높은 평균값이 관찰되었으며, 해당 높이에서 Put 단계는 Hold 단계보다 유의하게 높은 값을 나타냈다.
본 연구의 결과는 작업높이와 작업 단계를 동시에 고려한 작업환경 설계의 필요성을 시사하며, 배송 차량 적재공간 설계 및 작업자 안전성 향상을 위한 기초자료로 활용될 수 있을 것으로 기대된다.
실무적 관점에서 본 연구의 결과는 배송 차량 적재공간 설계와 작업환경 개선에 중요한 시사점을 제공한다. 기술통계상 1,300mm 높이의 Put 단계에서 가장 높은 평균 자세 동요가 관찰된 만큼, 낮은 적재함 구조에서는 하중을 반복적으로 내려놓는 작업을 최소화하거나 높이를 조정할 수 있는 보조장치의 적용이 필요할 수 있다. 또한 경사면 환경에서의 작업은 작업자의 균형 유지 부담을 증가시킬 수 있으므로 작업 시 안전성과 인체 부담을 동시에 고려한 환경 설계가 요구된다.
본 연구는 건강한 성인을 대상으로 수행되었으나, 실제 택배 종사자를 대상으로 수행되지 않았다는 제한점을 가진다. 실제 택배 기사는 반복 작업에 적응된 자세 전략을 사용할 가능성이 있어 결과가 다르게 나타날 수도 있다. 또한 자세 안정성 지표로 Ellipse95_ln을 사용하였으나, 근전도나 척추 부하와 관절운동학적 변수는 포함하지 못하였다. 따라서 향후 연구에서는 실제 배송 작업자를 대상으로 다양한 생체역학적 변수를 통합적으로 분석할 필요가 있다.
아울러 작업 단계는 실제 배송 작업의 흐름을 반영하기 위하여 Lift, Hold, Put의 고정된 순서로 수행되었으므로 Put 단계에서 관찰된 자세 불안정성이 동작 자체의 특성에 의한 것인지 또는 선행 단계에서 누적된 피로의 영향인지를 완전히 구분하기 어렵다. 또한 실험 조건 사이에 1분의 휴식시간을 제공하였으나 자각적 또는 생리적 피로 지표를 측정하지 못하여 누적 피로의 영향을 완전히 배제하기 어렵다.
마지막으로 본 연구는 반복측정 설계를 적용하여 통계적 효율성을 확보하였으나 전체 실험참여자 수가 12명으로 제한적이었다는 한계를 가진다. 따라서 유의하지 않게 나타난 Height × Slope, Slope × Phase 및 Height × Slope × Phase 교호작용에 대해서는 검정력 부족 가능성을 완전히 배제할 수 없다. 또한 본 연구는 남녀 혼합 표본을 대상으로 수행되었으나 성별을 독립변수로 포함하지 않았다. 따라서 성별에 따른 신체적 특성 차이가 자세안정성 결과에 일부 영향을 미쳤을 가능성을 완전히 배제할 수 없다는 한계를 갖고 있다.
References
1. Choi, J.K. and Park, J.H., Analysis of the Lifting Work Posture in a Low Roof Delivery Vehicle using a 3D Motion Analysis System, Journal of the Ergonomics Society of Korea, 42(4), 305-313, 2023. doi:10.5143/JESK.2023.42.4.305
Google Scholar
PIDS App ServiceClick here!